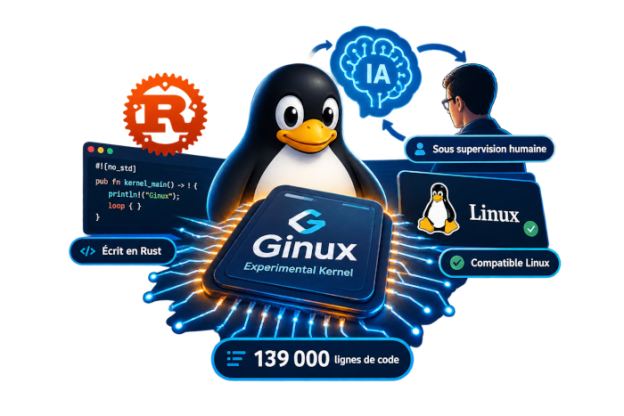
Ginux est un prototype de recherche de noyau indépendant, écrit principalement en Rust, dont l’objectif est de permettre l’exécution de programmes en espace utilisateur Linux sans s’appuyer sur le noyau Linux. Il ne s’agit ni d’une distribution Linux, ni d’un fork du noyau Linux. Le projet a été annoncé le 27 octobre 2026 par Gregory Kurtzer, fondateur de CentOS et Rocky Linux. Son objectif principal n’est pas de remplacer Linux, mais de vérifier si un ingénieur expérimenté, assisté par un agent d’IA, peut construire et valider un système logiciel de complexité extrême en très peu de temps.
Origine du projet et méthode de développement
Le nom « Ginux » est une combinaison de GPT/Greg et Linux. Kurtzer a défini l’architecture, les contraintes, les jalons et les critères d’acceptation, puis a utilisé OpenAI Codex (modèle GPT-5.6 Sol) pour exécuter une tâche de codage persistante. L’agent d’IA a été chargé de l’implémentation, de la compilation, des tests de démarrage, du diagnostic et des corrections, produisant finalement environ 139 000 lignes de code conservées. Kurtzer appelle cette méthode Human-Directed Agentic Engineering (HDAE) et a publié un rapport technique sur Zenodo. Le coût estimé des appels API est d’environ 8 000 dollars.
Voici ce rapport traduit en français :
Architecture technique : noyau indépendant, et non fork de Linux
Ginux est un noyau indépendant pour l’architecture x86-64, démarrant directement via UEFI. Il implémente lui-même la gestion de la mémoire, l’ordonnanceur, le modèle de processus, le système de fichiers virtuel, la pile réseau et une partie du support des périphériques. Linux n’y existe que sous forme de « personnalité » (personality), c’est-à-dire une couche de compatibilité vers laquelle les programmes en espace utilisateur émettent des appels système.
Le noyau, le plan de contrôle d’administration et les composants de démarrage sont empaquetés dans un unique fichier GINUX.EFI, le plan de contrôle s’exécutant en espace utilisateur (ring 3). L’environnement de validation actuel se limite à la machine virtuelle QEMU (profil Q35, OVMF, Intel IOMMU, périphériques virtio), fonctionnant avec KVM sur un hôte Linux x86-64 ou en émulation TCG sur Mac Apple Silicon.
Compatibilité Linux : implémentation partielle avec frontières explicites
Selon le registre des appels système de Linux 6.12 x86-64 publié par le projet, sur les 375 numéros d’appels système :
| État | Nombre |
|---|---|
| Implémentation complète | 82 |
| Implémentation partielle | 245 |
| Refus pour raison de politique de sécurité | 48 |
Le projet précise explicitement que cette classification signifie uniquement que chaque numéro d’appel système a un mode de traitement défini, et ne représente pas une conformité Linux complète. Les programmes dont l’exécution est vérifiée incluent certains programmes Alpine Linux (chaîne musl/BusyBox) et Rocky Linux (glibc), et permettent à l’espace utilisateur de Rocky Linux 10 avec systemd d’atteindre multi-user.target. Le projet souligne qu’un scénario de test réussi ne constitue qu’une preuve pour ce scénario spécifique et ne garantit pas que n’importe quel binaire ou distribution Linux puisse s’exécuter.
État actuel et limites
Ginux est explicitement positionné comme un prototype de recherche, et non comme un noyau de production ni un substitut à Linux. Les limitations actuelles incluent :
- Prise en charge matérielle extrêmement limitée : aucun support pour les GPU, NVMe, l’ensemble du matériel physique ou une ABI stable pour les pilotes tiers.
- Compatibilité incomplète : absence de sysfs compatible Linux, d’ABI cgroups, et de nombreuses opérations de montage/namespace refusées pour raison de politique de sécurité.
- Isolation non mature : l’isolation des ressources et des périphériques entre domaines présente encore des lacunes sur plusieurs chemins.
- Tests agrégés non réussis : sur le point de contrôle évalué le 23 octobre 2026,
make testn’a pas réussi, la sonde de cycle de vie du superviseur système aprèsexecve()continuant d’échouer. - Aucun audit de sécurité indépendant : le projet ne prétend pas avoir été audité de manière indépendante ni être prêt pour la production.
En termes de performances, une comparaison préliminaire dans QEMU (1 vCPU, 2 Gio de mémoire, émulation Apple Silicon) montre que Rocky Linux 10 sur Ginux atteint multi-user.target en 12,9 secondes, contre 42,6 secondes avec le noyau Linux. Cependant, Ginux ne charge pas de second noyau ni d’initramfs et restaure un système de fichiers déjà en cache, ce qui rend cette comparaison non équitable. Kurtzer lui-même reconnaît que ces données doivent être refaites sur un hôte Linux x86-64 avec KVM.
Position officielle et perspectives
Kurtzer a clairement déclaré que « le code est jetable » et que « Ginux n’est pas le produit, le processus de développement est l’expérience, le noyau en est la preuve ». Il a également souligné que la valeur de Linux ne réside pas tant dans son code que dans son écosystème : « ce qui est difficile, ce sont les workflows, la compatibilité, la maintenance et la communauté ». Le code est open source sous licence Apache 2.0 et publié sur GitHub.
Article rédigé par l’IA DeepSeek